Technologie
Châssis ZF défini par logiciel : impact sur l’aftermarket
Le virage de ZF vers le véhicule défini par logiciel redéfinit le réglage du châssis. Voyez l’effet du contrôle centralisé et du by-wire sur les ateliers indépendants.
Le virage de ZF vers le véhicule défini par logiciel redéfinit le réglage du châssis. Voyez l’effet du contrôle centralisé et du by-wire sur les ateliers indépendants.
L’industrie automobile connaît une transition structurelle : le matériel se banalise de plus en plus, et le comportement du véhicule est dicté par des couches logicielles sophistiquées. Équipementier Tier 1 de premier plan, ZF a présenté une gamme de produits de châssis conçus pour les véhicules définis par logiciel (SDV) au salon IAA Mobility de Munich, en septembre 2025 (Design News). Cette évolution marque un tournant pour le secteur indépendant du tuning, qui passe du remplacement de pièces physiques à la calibration logicielle complexe et à l’intégration de middleware.
L’architecture des châssis ZF définis par logiciel
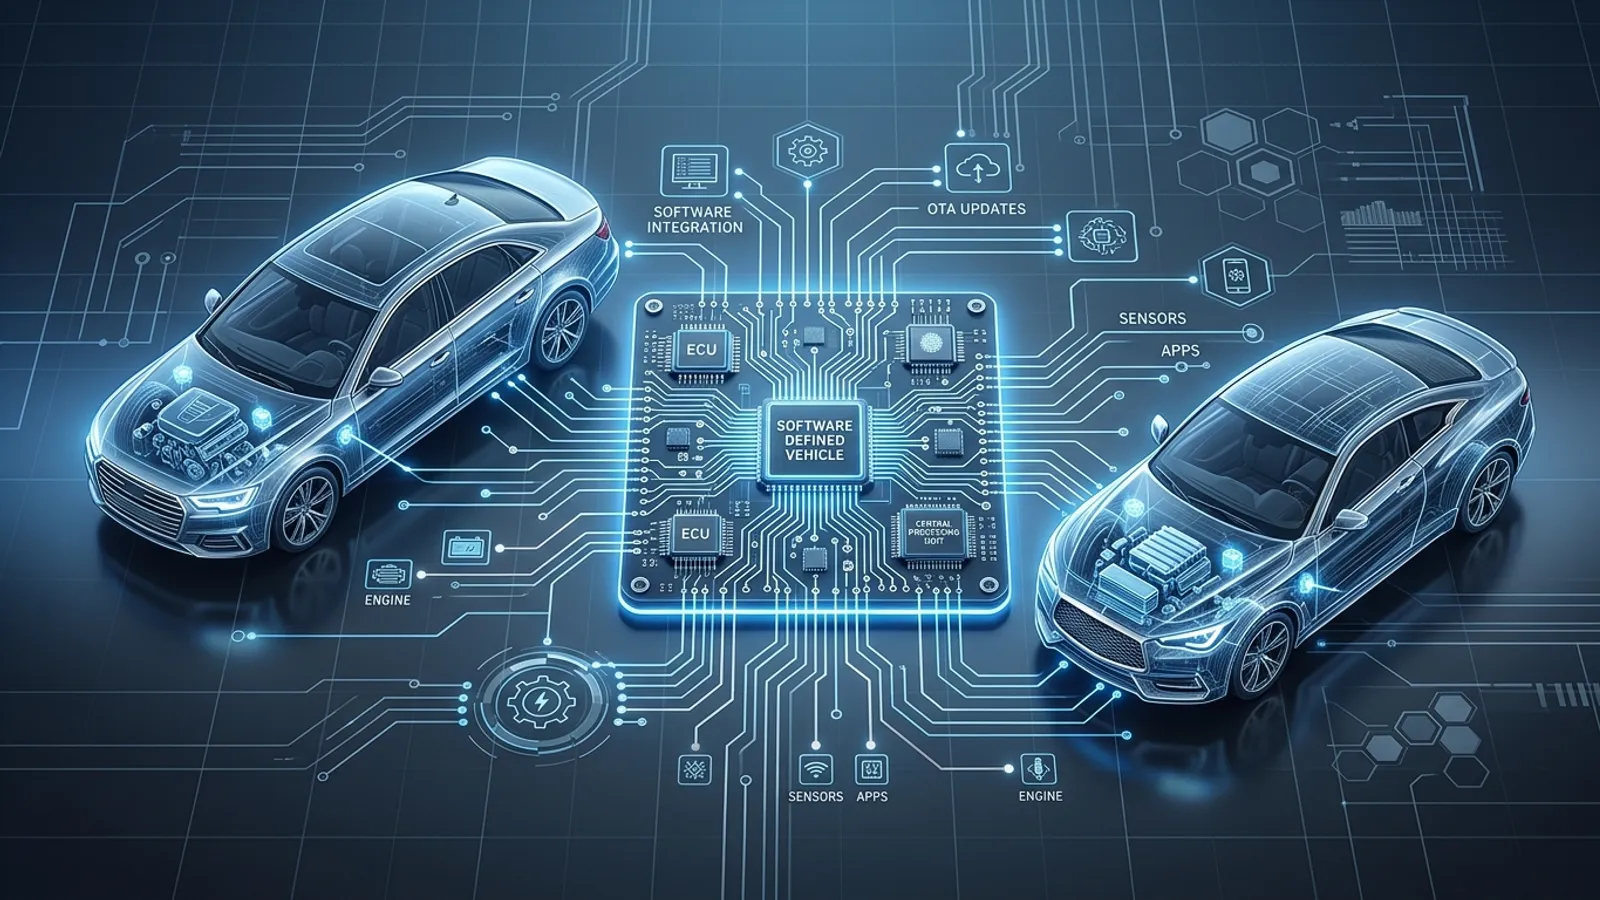
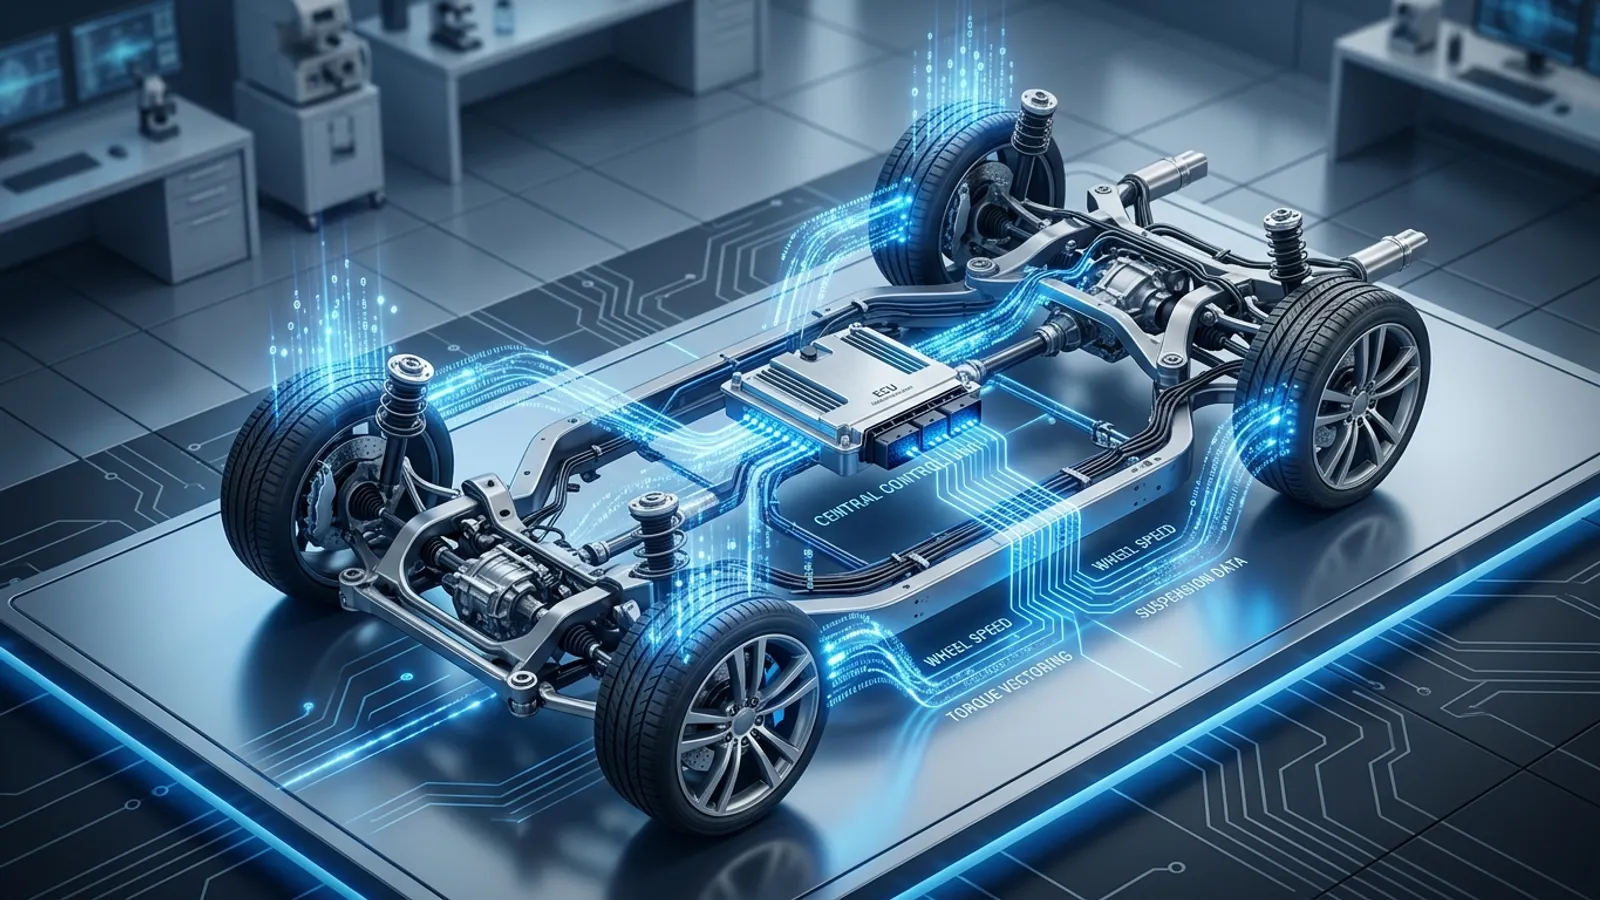
Les véhicules définis par logiciel marquent une rupture avec les architectures traditionnelles d’unités de commande électroniques (ECU) réparties. Dans un système classique, les amortisseurs, la crémaillère de direction et les systèmes de freinage fonctionnaient avec une certaine autonomie, en communiquant souvent par un réseau CAN (Controller Area Network). L’approche de ZF repose sur des plateformes de calcul haute performance et un contrôle logiciel centralisé, notamment à travers son cadre logiciel « cubiX ».
Pour le préparateur professionnel, l’arrivée de composants de châssis définis par logiciel signifie que le « ressenti » traditionnel d’un véhicule (son gradient de roulis, le poids de la direction et le contrôle du tangage) ne dépend plus uniquement des empilements de cales dans un amortisseur ou de la barre de torsion dans une crémaillère. Ces caractéristiques sont désormais définies par des algorithmes au sein du contrôleur de domaine du châssis. Le matériel de châssis de ZF, y compris les actionneurs avancés pour le steer-by-wire et le brake-by-wire, est conçu pour être indépendant de l’environnement physique et s’appuie sur des protocoles de données à haute vitesse pour exécuter les commandes envoyées par le cerveau central du véhicule.
Cette centralisation représente à la fois une opportunité et un obstacle. Si elle permet un niveau de personnalisation sans précédent par le logiciel, elle crée aussi un environnement de « boîte noire », où le code source est souvent chiffré et protégé par des passerelles de cybersécurité avancées. Les entreprises indépendantes qui veulent garder une longueur d’avance doivent faire évoluer leurs compétences vers l’enregistrement de données, l’écoute du bus et la manipulation des paramètres logiciels au sein de ces systèmes centralisés.
Steer-by-wire et la disparition du retour mécanique
L’un des produits les plus déterminants du portefeuille SDV de ZF est le système steer-by-wire. En supprimant la colonne de direction mécanique, ZF permet une séparation totale entre l’action du conducteur sur le volant et le mouvement réel des roues sur le bitume. Dans un contexte défini par logiciel, le « ressenti de la route » est une construction artificielle : une boucle de retour haptique générée par un moteur de l’actionneur de direction, situé dans l’habitacle.
Du point de vue du tuning, cela change l’objectif fondamental de l’optimisation de la direction. Les préparateurs ne pourront plus remplacer les silentblocs ou les éléments de crémaillère pour affiner la réponse. Ils devront accéder aux algorithmes de retour pour ajuster les cartographies de superposition de couple. Si l’architecture du véhicule défini par logiciel est verrouillée, l’aftermarket indépendant perd la possibilité de proposer le ressenti de direction « sport » ou « circuit » que recherchent les passionnés. Comprendre la façon dont ZF structure ces boucles de retour est indispensable pour quiconque utilise des fonctions de tuning avancées pour modifier la dynamique des véhicules modernes.
Par ailleurs, l’intégration du brake-by-wire dans ce pilotage centralisé du châssis signifie que le contrôle électronique de stabilité (ESC) et la vectorisation de couple font désormais partie de la même pile logicielle que la suspension et la direction. Cette approche globale, que ZF appelle « motion control », implique qu’une modification d’un paramètre, comme la raideur d’amortissement, exigera probablement des ajustements réciproques de la pression de freinage et de la vitesse de braquage pour préserver la stabilité du véhicule. L’ère du tuning « par composant » touche en pratique à sa fin.
Le rôle de cubiX et du middleware dans la calibration moderne
Au cœur du pari de ZF sur les véhicules définis par logiciel se trouve cubiX, une plateforme logicielle qui coordonne l’ensemble des fonctions du châssis. Elle joue le rôle de couche middleware entre les capteurs du véhicule et ses actionneurs. Pour une entreprise de tuning indépendante, la capacité à s’interfacer avec cubiX ou un middleware similaire constitue la nouvelle frontière. Plutôt que de reprogrammer une seule ECU, le préparateur de demain devra peut-être fournir des mises à jour de type « over-the-air » (OTA) ou des modules logiciels secondaires qui s’ajoutent au code d’usine.
Cette évolution impose des outils de diagnostic et de calibration plus sophistiqués. La couche d’abstraction matériel-logiciel signifie qu’un préparateur pourrait ajuster une « raideur de ressort virtuelle » plutôt qu’une raideur physique. Cela exige une connaissance approfondie de la logique de contrôle que ZF utilise pour interpréter les données des accéléromètres et des capteurs de hauteur. Les entreprises qui ne s’adapteront pas à ces environnements très logiciels se limiteront aux anciens matériels, tandis que le marché à forte marge du tuning SDV moderne se déplacera vers des intégrateurs logiciels spécialisés.
Pour se préparer à cette transition, les ateliers devraient envisager un essai professionnel d’outils modernes d’analyse de données capables d’interpréter les protocoles de communication à haut débit, comme Automotive Ethernet, qui deviennent la norme dans les architectures SDV équipées par ZF. La complexité de ces systèmes fait que seuls ceux qui disposent de la bonne infrastructure technique pourront proposer des calibrations fiables et sûres.
Défis : passerelles de sécurité et verrouillage par le constructeur
Le principal obstacle pour l’aftermarket indépendant reste la « Security Gateway » (SGW). À mesure que ZF intègre davantage de fonctions critiques pour la sécurité dans le domaine logiciel, le niveau de chiffrement augmente. Les véhicules définis par logiciel sont conçus avec la cybersécurité comme pilier central, et exigent souvent des signatures numériques pour toute modification de la logique de contrôle. Il ne s’agit pas seulement d’une barrière commerciale, mais d’un enjeu de sécurité : une seule ligne de code erronée dans un système steer-by-wire pourrait avoir des conséquences catastrophiques.
Pourtant, la demande de personnalisation demeure. Les passionnés voudront toujours que leur véhicule se comporte autrement que le standard d’usine. Le secteur indépendant du tuning doit défendre le « droit à la réparation » et le « droit à la modification » à l’ère du logiciel. Si des équipementiers Tier 1 comme ZF n’offrent pas de voie pour des calibrations tierces autorisées, le secteur risque une scission où le « tuning » deviendrait synonyme de « piratage », avec des conséquences pour la sécurité des véhicules et leur couverture d’assurance.
Conclusion : naviguer dans l’ère du châssis numérique
Le virage de ZF vers des produits de châssis définis par logiciel est un signal clair : l’ère mécanique de l’automobile a atteint son apogée. Pour le secteur du tuning, la voie à suivre est numérique. En misant sur l’orchestration logicielle, sur des systèmes de contrôle centralisés comme cubiX et sur les technologies by-wire, ZF prépare un avenir où la dynamique des véhicules ne sera limitée que par le code.
Les entreprises indépendantes du tuning doivent investir dans la formation et les outils nécessaires pour maîtriser ces piles logicielles complexes. L’accent doit passer de la clé à molette à la station de travail. Si les défis du chiffrement et de l’intégration système sont importants, le potentiel d’un tuning de précision dans un environnement SDV n’a jamais été aussi élevé qu’il ne l’a été dans le passé mécanique.
Questions fréquentes
Qu’est-ce qu’un véhicule défini par logiciel (SDV) dans le contexte du tuning ?
Un SDV est un véhicule dont la plupart des fonctions et des caractéristiques de performance sont gérées par le logiciel plutôt que par le matériel. Pour les préparateurs, cela signifie que la tenue de route et les performances se règlent par le code et la calibration plutôt que par des pièces physiques.
Les améliorations classiques de suspension restent-elles efficaces sur les châssis SDV de ZF ?
Les ressorts et amortisseurs physiques peuvent toujours être remplacés, mais le logiciel central du véhicule (comme ZF cubiX) peut interpréter le changement de comportement physique comme un défaut si le logiciel n’est pas mis à jour pour correspondre aux caractéristiques du nouveau matériel.
Comment le steer-by-wire change-t-il le processus de tuning ?
Dans les systèmes steer-by-wire, il n’existe aucune liaison mécanique entre le volant et les pneus. Le tuning passe du remplacement de crémaillères ou de silentblocs au réglage des algorithmes de retour haptique et de rapport de direction, dans le logiciel.
Est-il sûr de faire du tuning sur un châssis défini par logiciel ?
La sécurité passe avant tout. Le tuning d’un SDV exige des outils de niveau professionnel et des données de calibration vérifiées, car les fonctions du châssis, comme le freinage et la direction, sont critiques pour la sécurité et très intégrées. Faites toujours appel à des services professionnels validés lorsque vous intervenez sur ces systèmes.