Tecnología
Continental y AWS amplían herramientas de ECU virtual en 2023
Continental anunció en agosto de 2023 vECU Creator sobre el marco CAEdge, una herramienta de ECU virtual con implicaciones para el tuning.
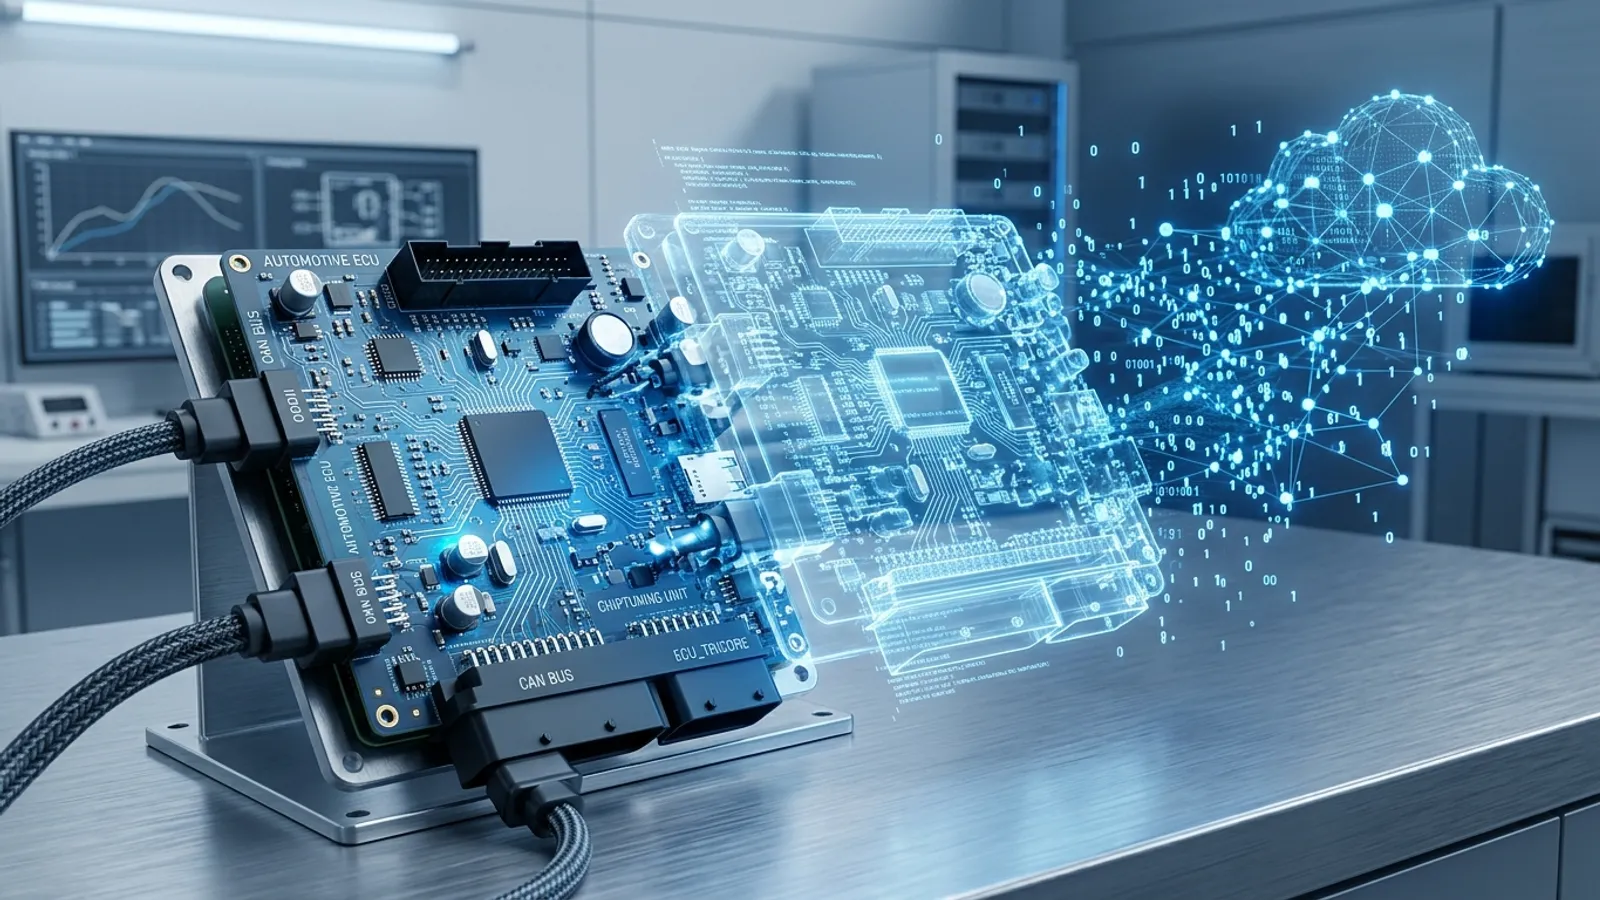
Continental anunció en agosto de 2023 vECU Creator sobre el marco CAEdge, una herramienta de ECU virtual con implicaciones para el tuning.
El panorama técnico del desarrollo de unidades de control del motor (ECU) está experimentando un cambio de fondo: pasa de procesos centrados en el hardware a arquitecturas nativas de la nube y definidas por software. El 17 de agosto de 2023, Continental anunció vECU Creator, una herramienta de desarrollo de ECU virtuales dentro del marco Continental Automotive Edge (CAEdge), con AWS como proveedor de nube. En ese momento, la herramienta se presentó como una novedad próxima y no como un producto ya disponible. Para la industria independiente del tuning y la calibración, este movimiento señala un alejamiento de las metodologías tradicionales de pruebas en banco y una orientación hacia un futuro dominado por el software-in-the-loop (SIL) y los ciclos de validación virtualizados.
La virtualización del software de automoción permite a proveedores Tier 1 como Continental desacoplar las funciones de software de las unidades microcontroladoras (MCU) físicas en las que acabarán alojándose. Aprovechando la infraestructura de computación de alto rendimiento (HPC) de AWS, los desarrolladores pueden simular el comportamiento de sistemas complejos del vehículo mucho antes de fabricar los prototipos físicos. Este enfoque responde a la creciente complejidad de los vehículos definidos por software (SDV), cuyo código a menudo supera los 100 millones de líneas.
El marco CAEdge y el auge de las ECU virtuales
El núcleo de la alianza entre Continental y AWS es la plataforma CAEdge, un entorno modular de hardware y software diseñado para agilizar el desarrollo de funciones de automoción. En un flujo de trabajo tradicional, los ingenieros de calibración deben esperar a disponer del hardware físico, a menudo llamado «muestras A» o «muestras B», para empezar a probar la lógica del software. Esta dependencia crea cuellos de botella importantes en el ciclo de desarrollo.
Al virtualizar la ECU, Continental crea un «gemelo digital» del entorno de hardware. Esta ECU virtual (vECU) permite a los desarrolladores ejecutar código en un entorno en la nube que reproduce la arquitectura de conjunto de instrucciones (ISA) del hardware objetivo. Esto es especialmente relevante para la próxima generación de plataformas de Continental, como las que se usan en unidades de computación de alto rendimiento y controladores de zona. Para los tuners profesionales, entender el cambio hacia las vECU es fundamental, ya que define cómo se diseñarán y protegerán en el futuro las estructuras de mapas y las capas de seguridad, como las que se encuentran en las familias Simos y SID de Continental.
El proceso de virtualización se apoya en instancias de AWS para simular sistemas operativos en tiempo real (RTOS) y la pila AUTOSAR (AUTomotive Open System ARchitecture) subyacente. Esto permite realizar pruebas paralelas a gran escala. En lugar de que un ingeniero pruebe una sola ECU en banco, miles de casos de prueba automatizados pueden ejecutarse simultáneamente en la nube, detectando errores de lógica o inestabilidades de calibración en una fracción del tiempo.
Implicaciones para los flujos de trabajo independientes de calibración y tuning
La aceleración del desarrollo de software en el nivel de los fabricantes (OEM) y de los proveedores Tier 1 tiene un impacto directo y posterior en el mercado de recambios independiente. A medida que Continental avanza hacia un desarrollo más ágil e integrado con la nube, se prevé que aumente la frecuencia de las actualizaciones de software, entregadas mediante mecanismos over-the-air (OTA). Este cambio obliga a los negocios de tuning a replantear su forma de gestionar las versiones y la compatibilidad del software.
Cuando el software se desarrolla y valida en un entorno virtual, las diferencias entre las distintas versiones de firmware pueden volverse más complejas. Las herramientas y funciones que tradicionalmente se usaban para modificar ECU físicas, como las que destacamos en nuestro conjunto de funciones de ETP, deben evolucionar para afrontar las capas de abstracción que introduce la virtualización. El paso al desarrollo basado en la nube suele ir acompañado de arquitecturas de vehículo más centralizadas, en las que funciones que antes se repartían entre varias ECU pequeñas se consolidan en un único controlador de dominio de alto rendimiento.
Además, el uso de la infraestructura de AWS permite a Continental aplicar protocolos de seguridad más robustos durante la fase de desarrollo. Los entornos virtualizados permiten probar las secuencias de cifrado y de arranque seguro (Secure Boot) frente a una gama más amplia de vectores de ataque simulados. Para la comunidad del tuning, esto significa que los filtros de seguridad que se encuentren en las futuras unidades de Continental serán probablemente más sofisticados, pues se habrán reforzado en un «sandbox» virtual antes de llegar siquiera a la línea de producción.
Virtualización y el futuro de la validación del rendimiento
Aunque las pruebas en banco de potencia (dyno) siguen siendo el estándar de oro para la validación final del rendimiento, las fases preliminares de la calibración se trasladan cada vez más al ámbito virtual. El uso de herramientas de AWS por parte de Continental sugiere que la «paridad de entorno» (el principio de que el entorno de desarrollo debe coincidir a la perfección con el de producción) es ahora una prioridad.
Para los calibradores independientes, surge la duda de si las herramientas de simulación virtualizada acabarán siendo accesibles para la optimización de rendimiento en el mercado de recambios. Hoy en día, la barrera de entrada a una simulación de ECU de alta fidelidad es importante, pues exige un acceso profundo a las capas de abstracción de hardware (HAL) propietarias. Sin embargo, a medida que la industria se estandarice en torno a plataformas como CAEdge, la metodología para interactuar con la lógica de la ECU podría volverse más estándar, aunque también más exigente desde el punto de vista tecnológico.
El paso a los SDV también cambia la naturaleza de lo que se «ajusta». En una arquitectura virtualizada, las mejoras de rendimiento pueden venir no solo de ajustar el avance de encendido o la presión de sobrealimentación, sino también de optimizar la forma en que interactúan los distintos módulos de software dentro de la pila virtualizada. Esto exige pasar de una comprensión puramente mecánica a un dominio más completo de los sistemas de software embebido y de la integración en la nube.
Retos en la transición al software de automoción nativo de la nube
A pesar de las eficiencias logradas con la alianza entre Continental y AWS, la transición no está exenta de obstáculos. Uno de los principales retos es garantizar que se cumplan los requisitos de latencia en tiempo real al simular funciones del vehículo en la nube. Los bucles de control del automóvil, en particular los que gobiernan la dinámica del motor y los sistemas críticos para la seguridad, operan en escalas de microsegundos. Reproducir esa precisión temporal en un entorno de nube virtualizado y no determinista requiere envoltorios de software muy especializados.
Además, la integración de sistemas heredados en un marco nativo de la nube plantea dificultades. Muchas funciones de ECU existentes se diseñaron para limitaciones de hardware concretas que no existen en la nube. Continental debe portar con cuidado estas funciones a la plataforma CAEdge sin alterar su comportamiento fundamental, un proceso conocido como simulación «bit-exacta». Para la industria del tuning, esto garantiza que los mapas y las tablas lógicas de una ECU de producción sigan correlacionando con la documentación y los patrones establecidos en generaciones anteriores.
Para las empresas que quieran adelantarse a estos cambios de arquitectura, explorar itinerarios de desarrollo profesional es esencial. Recursos como la prueba de ETP permiten ver cómo las herramientas modernas gestionan conjuntos de datos de ECU cada vez más complejos, en una era en la que el software ya no es un componente estático, sino un activo dinámico gestionado en la nube.
FAQ: virtualización del software de automoción
¿Qué es una ECU virtual (vECU)?
Una vECU es una representación en software de una unidad de control del motor física. Permite a los desarrolladores ejecutar y probar el software de la ECU en equipos PC estándar o en hardware de nube (como AWS), en lugar de necesitar el hardware físico del automóvil.
¿Cómo afecta la alianza Continental-AWS al tuning del mercado de recambios?
La alianza acelera el desarrollo de los vehículos definidos por software (SDV). Esto conlleva actualizaciones OTA más frecuentes y arquitecturas de ECU más centralizadas y seguras, que obligan a los tuners a usar herramientas de interfaz con el software más avanzadas.
¿Desaparecerán las ECU físicas?
No. El hardware físico sigue siendo necesario para ejecutar los comandos en el vehículo. Sin embargo, el desarrollo, las pruebas y la calibración del software que se ejecuta en ese hardware se están trasladando a entornos virtuales para ahorrar tiempo y costes.
¿Qué es CAEdge?
Continental Automotive Edge (CAEdge) es un marco de hardware y software de pila completa desarrollado por Continental y AWS. Ofrece la infraestructura necesaria para desarrollar, desplegar y gestionar software de automoción en un entorno nativo de la nube.