Tehnologija
Zoox softverski opoziv: posledice za kalibracione radionice
Zoox povlači autonomni softver zbog grešaka u percepciji izazvanih dimom. Analiziramo rizike za nezavisne tjunere koji rade sa ADAS integrisanim ECU-ovima.
Zoox povlači autonomni softver zbog grešaka u percepciji izazvanih dimom. Analiziramo rizike za nezavisne tjunere koji rade sa ADAS integrisanim ECU-ovima.
Zoox, podružnica Amazona za autonomna vozila, izdao je softversko povlačenje u julu 2026. (NHTSA izveštaj o povlačenju 26E-044), što ukazuje na kritičnu tehničku ranjivost u logici vozila definisanih softverom (SDV). Izveštaj NHTSA navodi da softver možda ne detektuje gust dim i ne reaguje na njega, naročito na aktivnim mestima požara. Dana 20. juna 2026. Zoox vozilo bez putnika naišlo je na gust dim iznad aktivnog požarišta, ušlo u njega, snažno kočilo i zaustavilo se; ažurirana softverska verzija usledila je 15. jula 2026. Iako se povlačenje odnosi na softver sistema automatske vožnje (ADS), osnovni način otkazivanja, odnosno logika percepcije naspram šuma iz okoline, služi kao glavna studija slučaja za nezavisnu industriju ECU tjuninga i kalibracije dok se vozila kreću ka integrisanim arhitekturama ADAS-a i performansi.
Razumevanje grešaka fuzije senzora u vozilima definisanim softverom
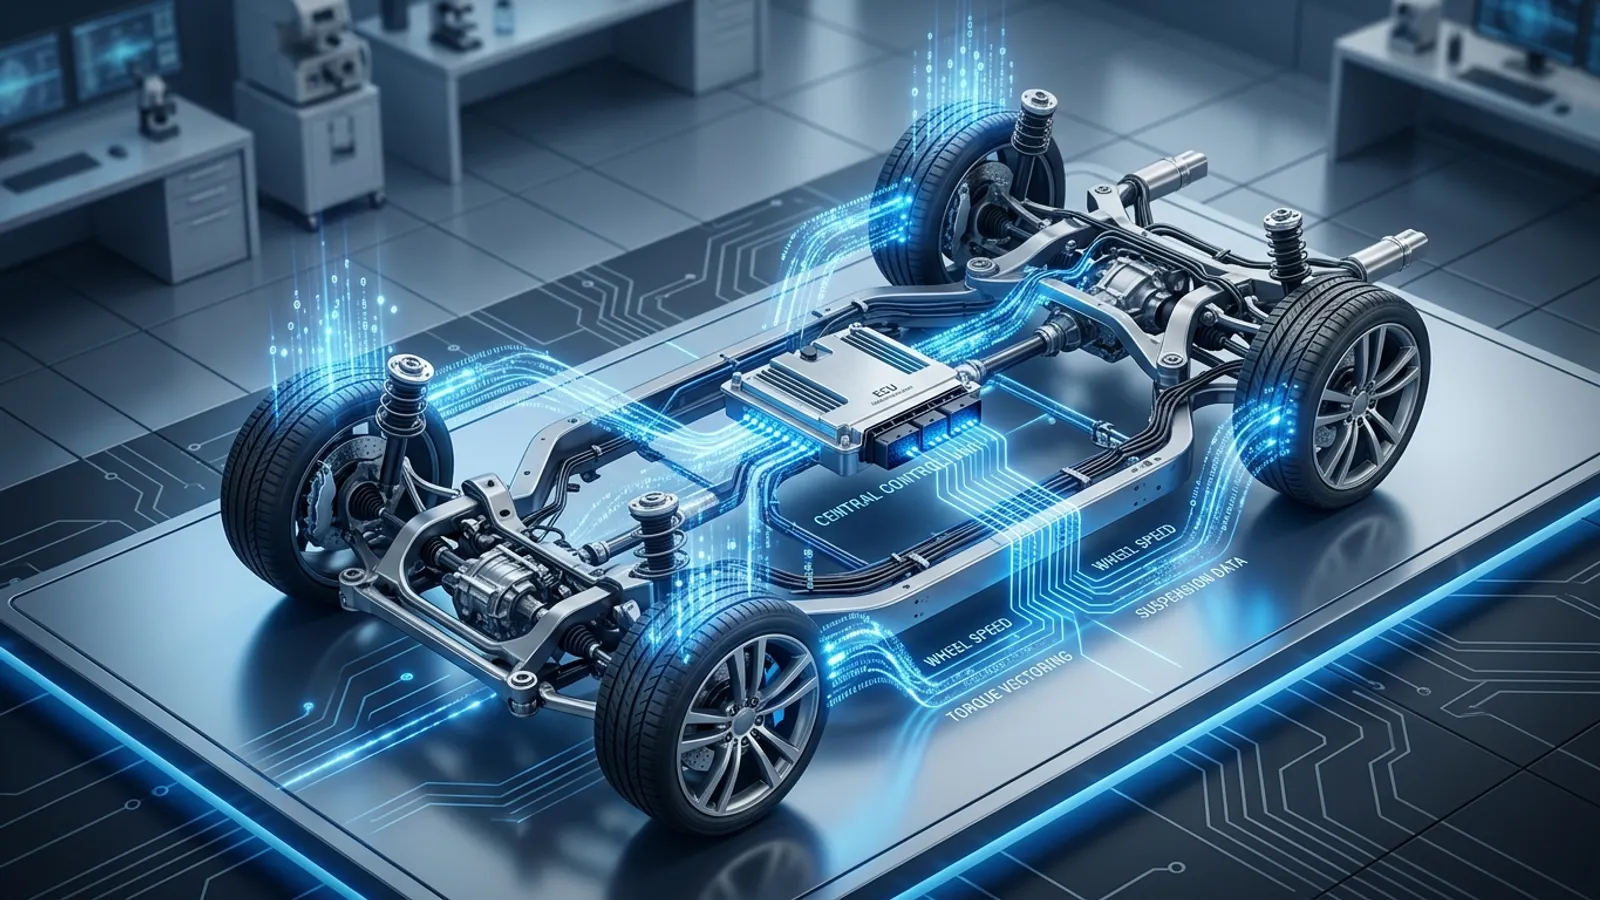
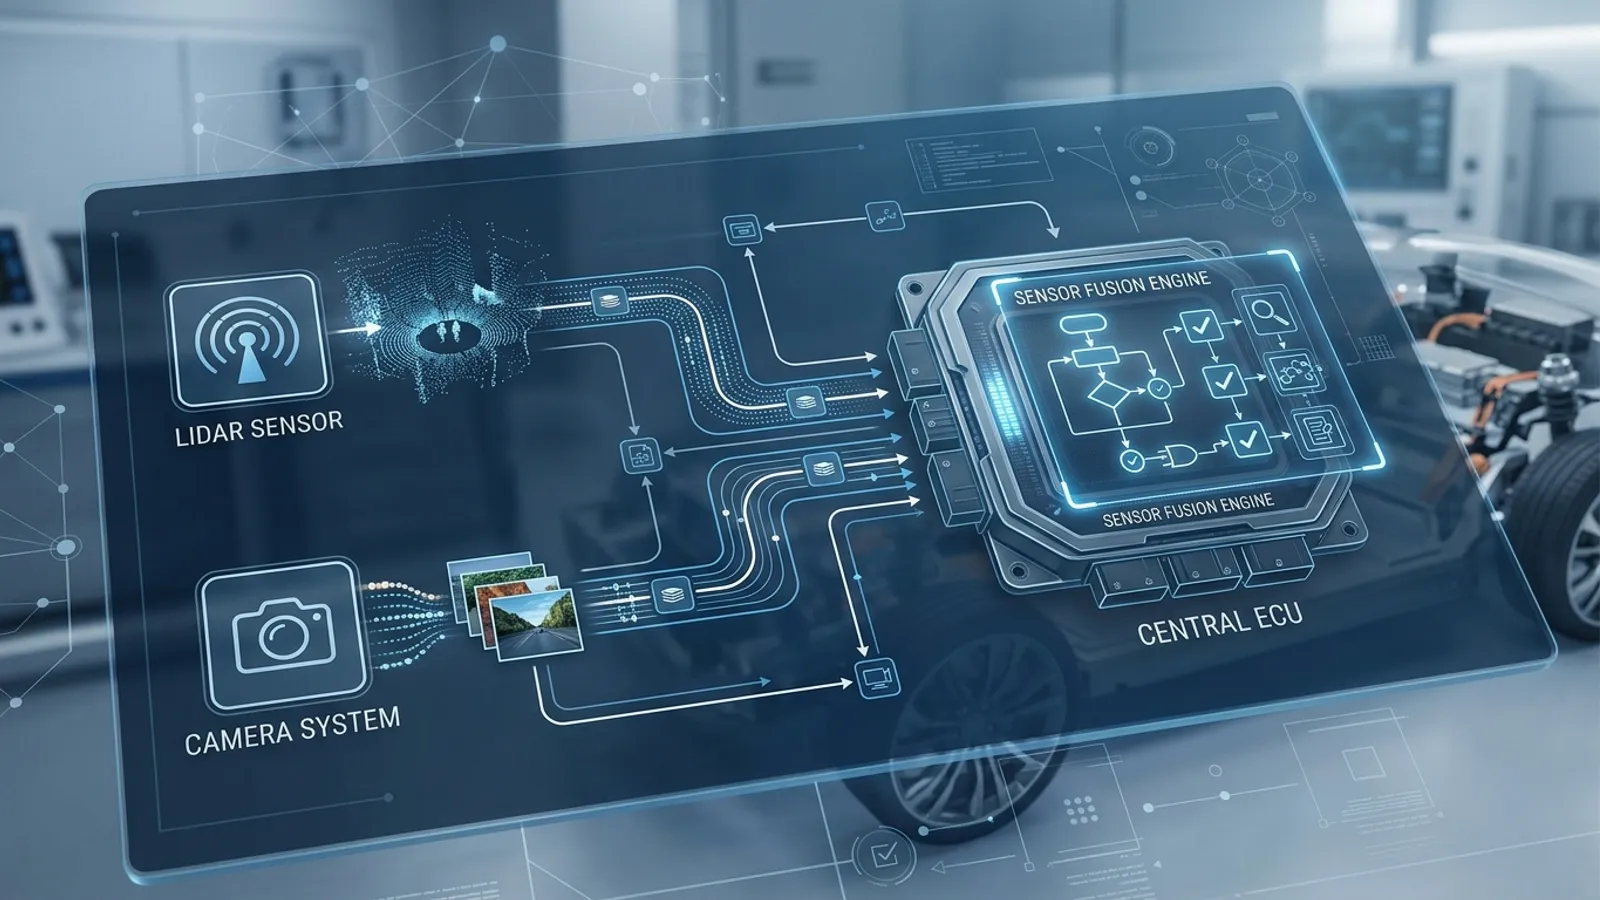
Savremena arhitektura vozila sve se više oslanja na fuziju senzora, gde se podaci sa lidara, radara i kamera obrađuju u centralnom ECU-u ili domenskoj upravljačkoj jedinici (DCU) kako bi se stvorio model sveta u realnom vremenu. Povlačenje Zoox-a ističe težinu „graničnih slučajeva“, odnosno neuobičajenih uslova sredine, poput gustog dima, koji oponašaju fizičke prepreke ili zaklanjaju dubinsku percepciju. Za stručnjake za profesionalnu kalibraciju ovo pokazuje krhkost vlasničkih algoritama za percepciju. Kada softver vozila ne može da razlikuje čvrst objekat od oblaka čestica, pokreće se bezbednosno važna reakcija, što često dovodi do naglog kočenja ili sistemskih gašenja.
U B2B sektoru tjuninga razumevanje ovih lanaca logike je neophodno. Kako nezavisne radionice prelaze sa jednostavnog remapovanja goriva i paljenja ka celovitoj optimizaciji vozila, međusobno delovanje isporuke snage i stabilnosti ADAS-a postaje tačka potencijalne odgovornosti. Ako tjuner izmeni logiku zahteva za obrtnim momentom ili odziv gasa na vozilu čiji je ADAS sistem kalibrisan na određene krive ubrzanja, razlika između „očekivanog“ ponašanja vozila i stvarnog, izmenjenog ponašanja može da dovede do sistemskih grešaka ili bezbednosnih kvarova, sličnih onima u scenariju sa Zoox-om.
Spoj remapovanja performansi i stabilnosti ADAS-a
Istorijski gledano, tjuning ECU-a bio je usmeren na parametre motora sa unutrašnjim sagorevanjem (ICE). Međutim, sadašnja generacija evropskih i severnoameričkih vozila koristi integrisane bezbednosne kontrolere koji prate bočnu i uzdužnu dinamiku. Softverski kvar kompanije Zoox pokazuje da je čak i na nivou OEM-a softverska logika podložna uticajima iz okoline. Za nezavisnog tjunera to znači da svaka izmena mora da bude validirana u odnosu na postojeće bezbednosne protokole vozila. Ako je sistem fuzije senzora već osetljiv na atmosferske uslove, svaka izmena koja povećava složenost obrade podataka ili menja karakteristike odziva vozila mora da se obavi uz izuzetnu preciznost.
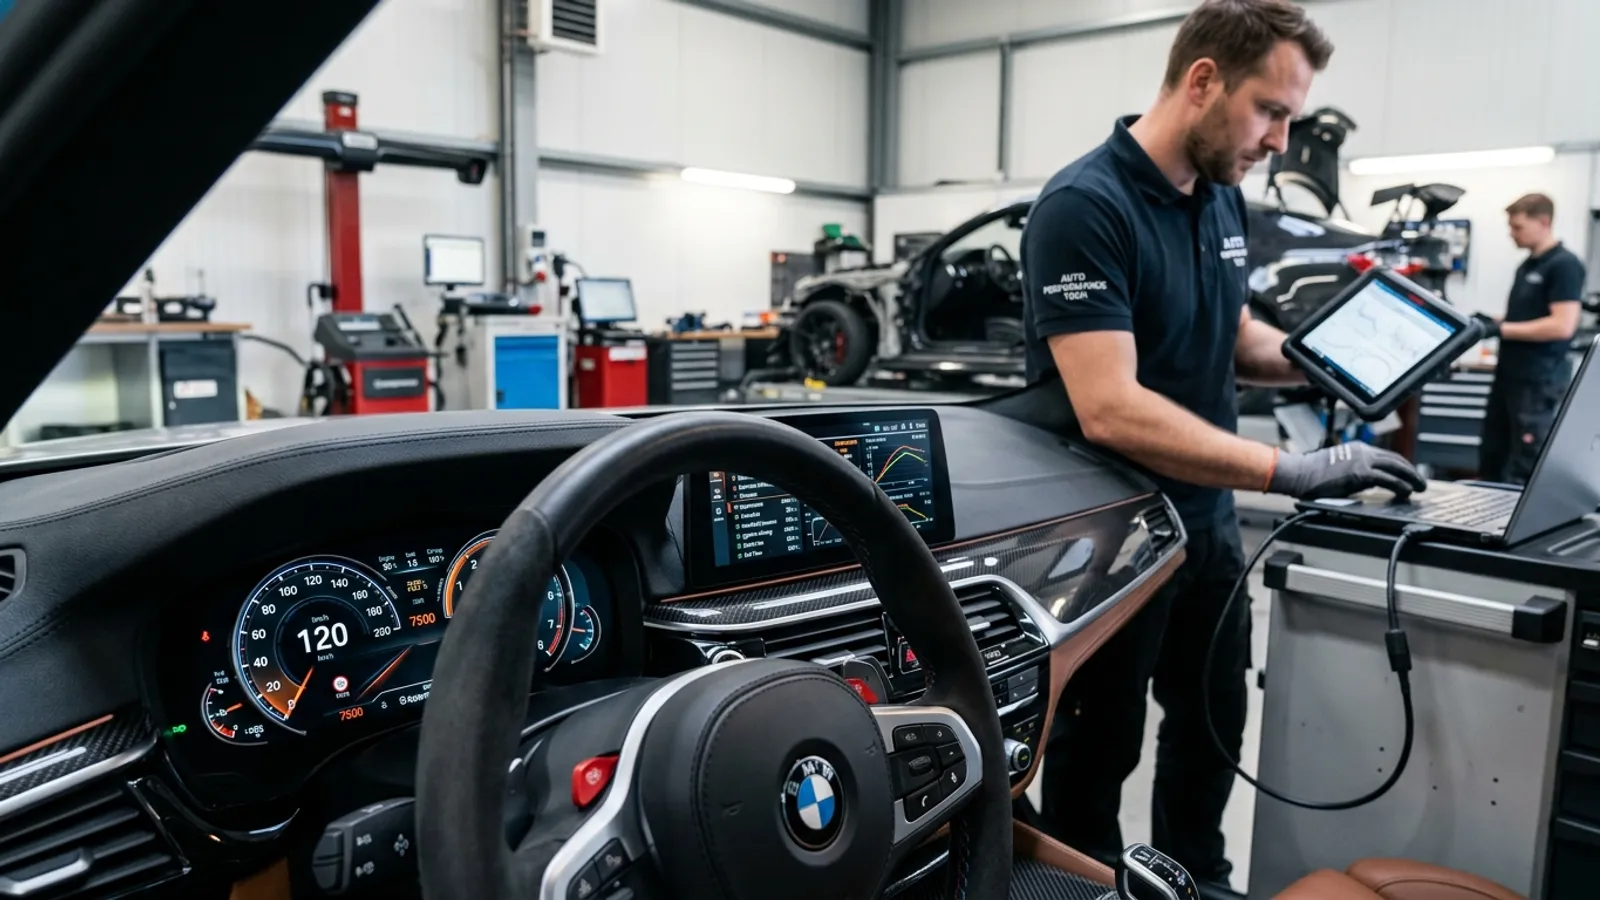
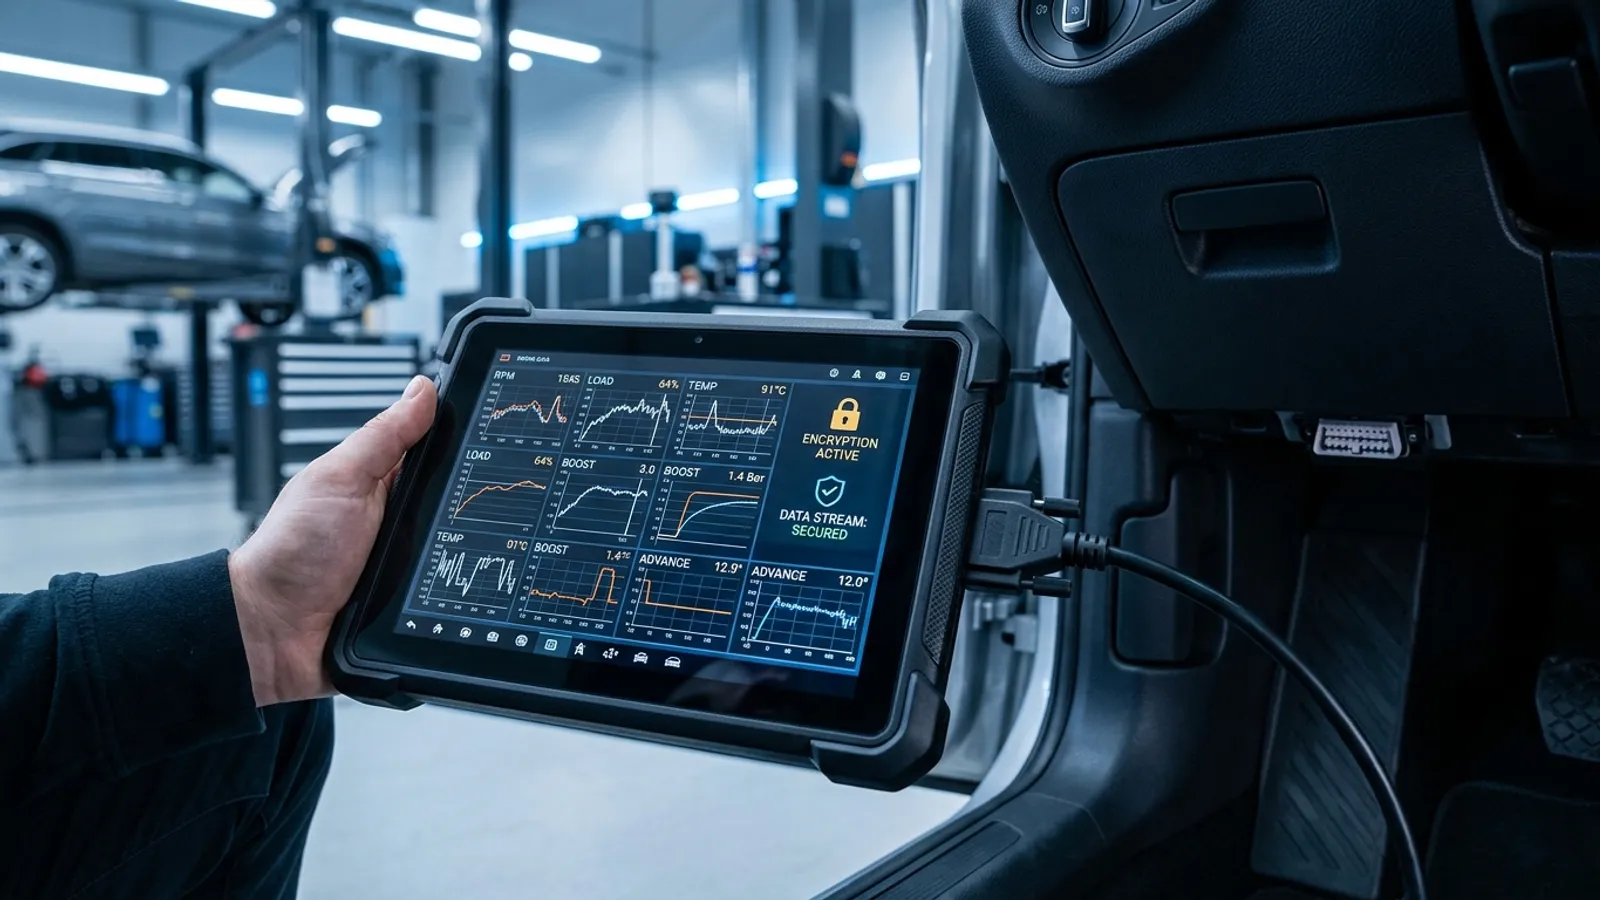
Profesionalne radionice mogu da istraže naše napredne skupove funkcija kako bi razumele kako savremeni dijagnostički alati rade sa ovim složenim sistemima. Industrija se pomera od „radionica za performanse“ ka „centrima za softversku integraciju“. U ovom novom okruženju sposobnost da se dijagnostikuju greške u dnevniku percepcije i da se razume uticaj ponovne kalibracije na okidače fuzije senzora postaje konkurentska nužnost. Incident sa Zoox-om podseća da softver nikada nije „završen“; on je neprekidan ciklus razvoja, analize kvarova i poboljšanja pokrenutih opozivima.
Upravljanje rizikom za nezavisne stručnjake za kalibraciju
Prelazak na električna vozila (EV) i platforme spremne za autonomiju donosi nove rizike za nezavisne firme. Kada OEM poput Zoox-a izda softversko povlačenje, to je formalno priznanje greške u logici. Ako je nezavisni tjuner izmenio firmver vozila koje se kasnije umeša u sličan incident sa greškom u percepciji, pravni i tehnički teret dokazivanja se menja. Stručnjaci za kalibraciju moraju da obezbede da njihovi tokovi rada obuhvataju sveobuhvatno beleženje statusnih kodova ADAS-a pre i posle izmene. Ovakva tehnička temeljna provera više nije opciona za one koji posluju na visokom nivou tržišta.
Da bi podržale ovaj prelaz, firme treba da procene svoje modele pretplate kako bi obezbedile pristup najnovijim tehničkim podacima ekvivalentnim fabričkim. Oslanjanje na zastarele ili generičke datoteke povećava rizik da se ometaju ključne bezbednosne zakrpe. Kao što se vidi u slučaju Zoox-a, softverska ažuriranja su glavni mehanizam za otklanjanje bezbednosnih problema. Tjuneri moraju biti spremni da rade uz ta ažuriranja, obezbeđujući da prilagođene kalibracije ne blokiraju niti poništavaju ključna OEM bezbednosna povlačenja. Za one koji žele da testiraju ove tokove integracije, preporučuje se profesionalno probno korišćenje naprednog softvera za kalibraciju kako bi se uspostavila osnovna linija za dijagnostiku od značaja za bezbednost.
Tehnička analiza: smetnje od čestica i okidači logike
Izveštaj NHTSA navodi da softver možda ne detektuje gust dim i ne reaguje na njega; on ne opisuje uzrok na nivou senzora, pa ova analiza ne pretpostavlja nijedan. Ovo ističe važnost „logike filtriranja“ u softveru ECU-a. U tjuningu performansi često se susrećemo sa sličnim pitanjima filtriranja, kao što su osetljivost senzora detonacije (knock) ili pragovi intervencije kontrole proklizavanja. Povlačenje Zoox-a pokazuje da logika detekcije može da ne reaguje na stvarnu opasnost, zato pragove u oba smera treba validirati u realnim uslovima.
Često postavljana pitanja: integritet softvera i nezavisni tjuning
P1: Da li povlačenje Zoox-a utiče na standardni tjuning vozila za prevoz putnika?
O1: Direktno, ne. Međutim, ono pokazuje promenu u tome kako regulatori i OEM-ovi gledaju na softverske kvarove. Slična logika percepcije može postojati u sistemima nivoa 2+ na drugim platformama; ovo povlačenje to ne potvrđuje.
P2: Kako mogu da budem siguran da moj tjuning ne ometa ADAS?
O2: Uvek izvedite potpuno skeniranje sistema pre i posle kalibracije. Koristite alate koji omogućavaju zadržavanje OEM bezbednosnih oznaka i izbegavajte izmenu modula odgovornih za fuziju senzora i logiku percepcije.
P3: Zašto je upravo dim izazvao softversko povlačenje?
O3: Izveštaj NHTSA navodi da softver možda ne detektuje gust dim i ne reaguje na njega, naročito na aktivnim mestima požara. Rešenje je softversko ažuriranje, objavljeno 15. jula 2026.
P4: Da li tjuneri treba da prestanu da rade na vozilima sa naprednim ADAS-om?
O4: Ne, ali tok rada mora da se razvija. Tjuneri moraju da ovladaju standardima funkcionalne bezbednosti i da obezbede da su njihove kalibracije kompatibilne sa bezbednosno kritičnim slojevima softvera vozila.